MOT_THST_HOVER 自学导致起飞失败:一次飞控参数排故实录
飞控日志 250.BIN,问题清单里对应 #233 / #234。
结果
1 | 起飞 1.29 m → 向北 4.62 m(目标 4.5)→ 返航 → 降落 |
250 这次成功起飞的真实录像(13 秒):从地面推到悬停、越线、返航降落。
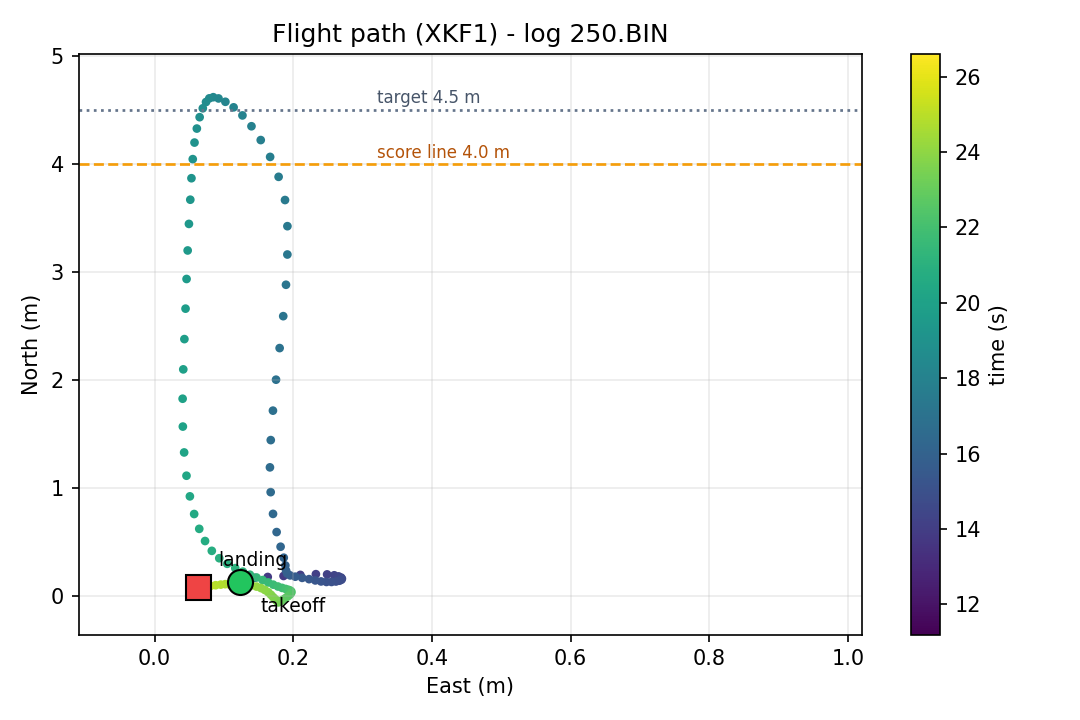
从飞控日志 250.BIN 的 XKF1 画出的水平轨迹。颜色是时间先后(深紫最早、黄绿最晚),
橙色虚线是 4.0 m 判定线,灰点是 4.5 m 目标。飞机从原点起飞、向北越过判定线、再回到原点降落。
之前一直飞不起来的真正原因
我一直以为是任务层发错了,或者飞控没收到指令。其实是飞控压在地面上,不认位置目标的高度:
1 | MOT_THST_HOVER 被自学功能从 0.35 拖到 0.27 |
中间我还试过发 MAV_CMD_NAV_TAKEOFF,没用。后来对比 230(能飞)和 240(飞不起来)两份日志才发现:
两次返回码 res=4 一模一样,所以 res=4 根本不是判据。230 能飞是因为它那一下把飞机推离了地,
离地以后 land_complete 变假,位置的高度就生效了。
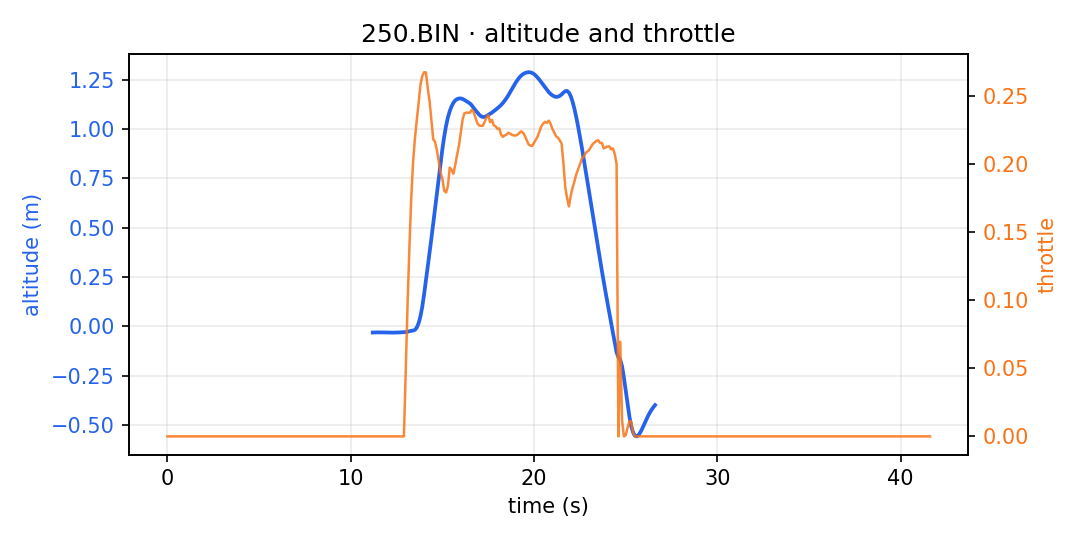
同一次飞行的高度(蓝)与油门(橙)。起飞那一把的油门峰值就是关键:推力不够时,
飞机离不了地,land_complete 会一直是真,位置目标的高度就被飞控忽略。
改了两个参数
1 | MOT_THST_HOVER 0.35 → 0.47 这台机器实测能飞的悬停油门 |
为什么要关自学:飞机在地上挣扎的每一轮,飞控都当成“悬停推力不够”继续往下学,0.35 就是这么变成 0.27 的。
不关掉,下一轮还会继续往下掉。
中间有过一次误判
第一次看到的是调试口那行 SELF x=506 y=-5002,当时就写“方向偏了 90 度,实际往东飞了 5 米”。
后来看 250.BIN 才知道那份数据 age 已经八万毫秒,是任务结束以后飞机停在地上、VIO 自己漂了 80 秒的结果。
真实轨迹是向北 4.62 m。判断轨迹只认飞控 .BIN 里的 XKF1,别用调试口的 SELF。
接下来
- 多飞几轮,确认不是偶然成功。每轮都留两份日志:飞控
.BIN和 STM32 串口。 WPNAV_SPEED改成 150,把平移速度压到 1.5 m/s(现在 2.25)。- 让视觉真正参与导航。
本博客所有文章除特别声明外,均采用 CC BY-NC-SA 4.0 许可协议。转载请注明来源 uast-lite!